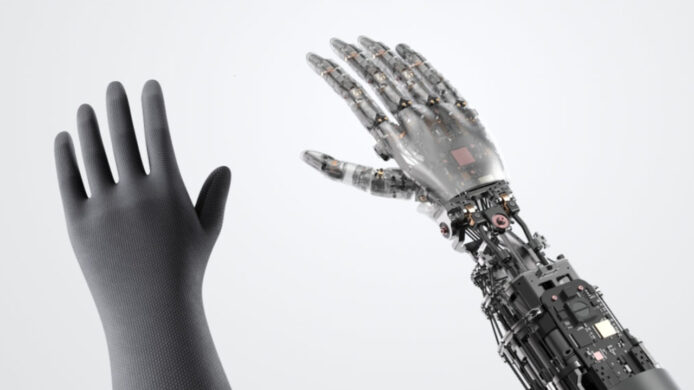
小米(Xiaomi)日前公布新一代機械人用仿生手,有 21 自由度、26 個摩打混合驅動及 1,500 點全掌觸覺,手掌只重 324 克。小米表示,設計以汽車工廠 1,827 個工序的動作數據為起點;今次屬研究進展,未公布售價及商用時間。
小米仿生手是甚麼 延續早前靈巧手設計
小米仿生手是給機械人使用的靈巧手,讓機械人抓取及操作物件。小米今年 3 月曾分享全掌觸覺仿生手設計,並在 7 月安排機械人到小米汽車工廠的新崗位「實習」。
靈巧手是人形機械人的零件之一。Morgan Stanley 估計,靈巧手約佔 Tesla Optimus 物料成本 17.3%。業界靈巧手的自由度由 6 至研究版本的 42 不等,但各家計法並不統一,有的計算總自由度,有的計算主動自由度。
小米仿生手為何選 21 自由度
小米仿生手選用 21 自由度,是根據汽車工廠工序數據及仿真分析決定。自由度可理解為機械手能活動的獨立方向數目;小米在汽車智能製造部中試中心的 16 個典型工段、共 2,579 個標準作業程序中,為其中 1,827 個採集多角度影片和動作捕捉數據,覆蓋超過 70.8% 的典型工段人手工序。
小米表示,仿真分析顯示 17 至 21 自由度區間的平均穩定抓握成功率,比 6 至 15 自由度區間高 15% 至 38%;其中 21 自由度在工廠操作覆蓋度和抓握成功率的提升最大。增加至 23 個或以上自由度時,抓握能力的提升明顯放緩。
工人手部數據亦顯示,手指末節關節與中節關節高度聯動。小米表示,相關性超過約 0.8 的關節可考慮採用欠驅動設計,即用一個驅動源帶動兩個關節。以實際工序數據決定設計,可能比單純追求更高自由度更貼近工廠需要。
小米仿生手僅 324 克 摩打放前臂
小米仿生手以腱繩驅動為主,相關摩打主要放在前臂,藉腱繩拉動手部,令手掌重量減至 324 克。小米表示這樣可減低手部轉動慣量,提升控制反應;另有 5 個直驅自由度放在負載要求較低的關節,減少高自由度帶來的結構堆疊。
腱繩用久了可能逐漸拉長,影響控制。小米加入腱繩張力感應器作補償,以提升握力控制精度及長期一致性。觸覺方面,指間、指腹及指根的空間解像度達 1 毫米,掌心則為 2 毫米;觸覺手套可以更換,方便維護。
散熱也是設計考慮:惡劣情況下單手功耗可達 100 瓦以上。小米開發模型預測未來 5 至 10 分鐘的溫度變化,並表示預測精度優於攝氏 3 度;公司亦研發散熱織物,配合機械人全身包布設計。
小米仿生手對比小鵬 IRON
小米仿生手與小鵬(XPENG)IRON 的手部自由度數字相同,但兩者現時展示的範圍不同。據 Engadget 報道,小鵬最新公布的 IRON 全身有 76 自由度,每隻手有 21 自由度;較早報道曾寫每手 15 或 22 自由度。
IRON 是全身人形機械人,搭載 3 顆圖靈 AI 晶片,算力最高達 2,250 TOPS。小鵬已啟用生產線,目標在今年底量產,先部署於自家門店及園區,並計劃 2027 年在中國及海外交付。另有外國媒體報道,Figure AI 的 Figure 02 手部有 16 自由度,Sanctuary AI Phoenix 的手則以液壓驅動,具 20 至 21 自由度。
從已公布資料看,小米今次分享的是按工廠工序研發的仿生手,IRON 則是計劃先部署於門店及園區的全身機械人。小米尚未公布新手的商用時間或何時用於生產線,與已啟用生產線的 IRON 處於不同階段。
來源:小米技術、Gasgoo Auto News、Engadget、Tech Times